डीएसपावर सर्वो मोटर को आमतौर पर पल्स चौड़ाई मॉडुलन (PWM) के माध्यम से नियंत्रित किया जाता है। यह नियंत्रण विधि आपको सर्वो को भेजे जाने वाले विद्युत पल्स की चौड़ाई को बदलकर सर्वो के आउटपुट शाफ्ट की सटीक स्थिति निर्धारित करने की अनुमति देती है। यह इस प्रकार काम करता है:
पल्स चौड़ाई मॉडुलन (PWM): PWM एक ऐसी तकनीक है जिसमें एक विशिष्ट आवृत्ति पर विद्युत स्पंदों की एक श्रृंखला भेजी जाती है। इसका मुख्य मापदंड प्रत्येक स्पंद की चौड़ाई या अवधि है, जिसे आमतौर पर माइक्रोसेकंड (µs) में मापा जाता है।
केंद्र स्थिति: एक सामान्य सर्वो में, लगभग 1.5 मिलीसेकंड (ms) का पल्स केंद्र स्थिति को दर्शाता है। इसका मतलब है कि सर्वो का आउटपुट शाफ्ट अपने मध्य बिंदु पर होगा।
दिशा नियंत्रण: सर्वो के घूमने की दिशा को नियंत्रित करने के लिए, आप पल्स की चौड़ाई समायोजित कर सकते हैं। उदाहरण के लिए:
1.5 एमएस (जैसे, 1.0 एमएस) से कम पल्स के कारण सर्वो एक दिशा में घूम जाएगा।
1.5 एमएस (जैसे, 2.0 एमएस) से अधिक पल्स के कारण सर्वो विपरीत दिशा में घूम जाएगा।
स्थिति नियंत्रण: विशिष्ट पल्स चौड़ाई सीधे सर्वो की स्थिति से संबंधित होती है। उदाहरण के लिए:
1.0 एमएस पल्स -90 डिग्री (या सर्वो के विनिर्देशों के आधार पर, कोई अन्य विशिष्ट कोण) के अनुरूप हो सकता है।
2.0 एमएस पल्स +90 डिग्री के अनुरूप हो सकता है।
निरंतर नियंत्रण: अलग-अलग पल्स चौड़ाई पर लगातार PWM सिग्नल भेजकर, आप सर्वो को उसकी निर्दिष्ट सीमा के भीतर किसी भी वांछित कोण पर घुमा सकते हैं।
डीएसपावर सर्वो अपडेट दर: जिस गति से आप ये पीडब्लूएम सिग्नल भेजते हैं, वह इस बात को प्रभावित कर सकता है कि सर्वो कितनी तेज़ी से प्रतिक्रिया देगा और कितनी आसानी से चलेगा। सर्वो आमतौर पर 50 से 60 हर्ट्ज़ (Hz) की आवृत्तियों वाले पीडब्लूएम सिग्नलों पर अच्छी प्रतिक्रिया देते हैं।
माइक्रोकंट्रोलर या सर्वो ड्राइवर: सर्वो को PWM सिग्नल उत्पन्न करने और भेजने के लिए, आप एक माइक्रोकंट्रोलर (जैसे Arduino) या एक समर्पित सर्वो ड्राइवर मॉड्यूल का उपयोग कर सकते हैं। ये उपकरण आपके द्वारा दिए गए इनपुट (जैसे, वांछित कोण) और सर्वो के विनिर्देशों के आधार पर आवश्यक PWM सिग्नल उत्पन्न करते हैं।
यहां Arduino कोड में एक उदाहरण दिया गया है जो यह बताता है कि आप PWM का उपयोग करके सर्वो को कैसे नियंत्रित कर सकते हैं:
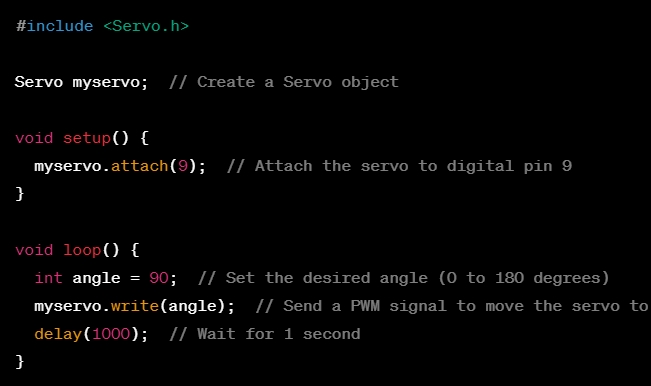
इस उदाहरण में, एक सर्वो ऑब्जेक्ट बनाया जाता है, उसे एक विशिष्ट पिन से जोड़ा जाता है, और फिर राइट फ़ंक्शन का उपयोग करके सर्वो का कोण निर्धारित किया जाता है। Arduino द्वारा उत्पन्न PWM सिग्नल के जवाब में सर्वो उस कोण पर चला जाता है।
पोस्ट करने का समय: 18 अक्टूबर 2023